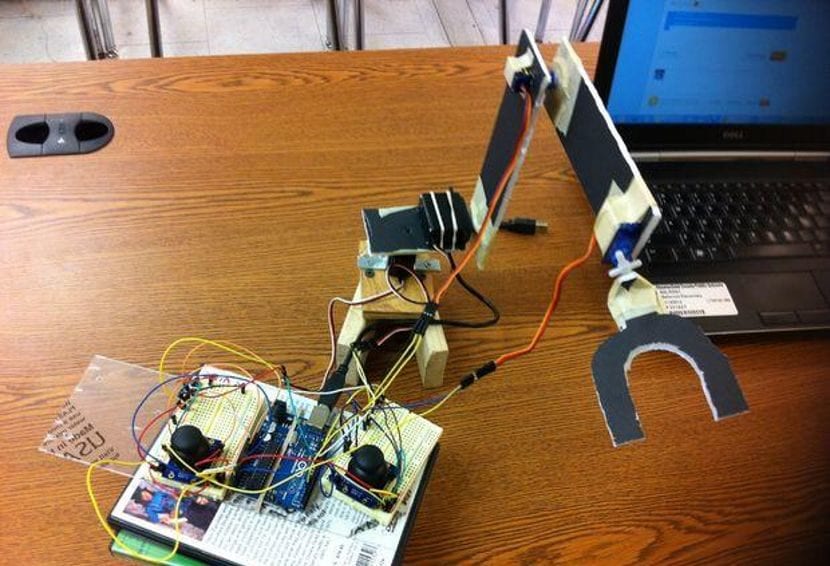
Gotovo ste mnogi v znanstvenofantastičnih filmih videli, kako ima znanstvenik ali geek robotsko roko, ki nadzoruje vse in ki lahko pobira predmete ali opravlja funkcije, kot da bi šlo za človeško osebo. Nekaj, kar postaja vse bolj mogoče po zaslugi Free Hardware in Arduino Project. Kaj pa je robotska roka? Katere funkcije ima ta pripomoček? Kako je zgrajena robotska roka? Nato bomo odgovorili na vsa ta vprašanja.
Kaj je robotska roka
Robotska roka je mehanska roka z elektronsko osnovo, ki omogoča njeno popolno programiranje . Ta vrsta roke je lahko samostojna naprava ali del robota ali drugega robotskega sistema. Ključna razlika med robotsko roko in drugimi mehanskimi komponentami je njena programirljivost. Ta zmožnost omogoča eni sami robotski roki izvajanje različnih operacij in nalog, kar je mogoče doseči z uporabo elektronskih plošč, kot so plošče Arduino.
Funkcije robotske roke
Verjetno najosnovnejša funkcija robotske roke je funkcija pomožne roke. Pri nekaterih operacijah bomo potrebovali tretjo roko, ki podpira nek element, da bo človek lahko kaj zgradil ali ustvaril. Za to funkcijo ni potrebno posebno programiranje in samo napravo moramo izklopiti.
Robotske roke so lahko izdelane iz različnih materialov, kar nam omogoča, da jih uporabljamo kot nadomestek za izvajanje nevarnih operacij, kot je ravnanje z nevarnimi kemikalijami. Robotska roka nam lahko pomaga tudi pri izvajanju težkih nalog ali tistih, ki zahtevajo določen pritisk, če je izdelana iz močnega in trpežnega materiala.
Materiali, potrebni za njegovo gradnjo
Nato vam bomo pokazali, kako hitro, enostavno in cenovno ugodno sestaviti robotsko roko. Vendar ta robotska roka ne bo tako zmogljiva ali uporabna kot tiste, ki jih vidimo v filmih; namesto tega bo služila kot učno orodje za razumevanje delovanja in izdelave. Materiali, ki jih boste potrebovali za izdelavo te naprave, so :
- Krožnik Arduino UNO REV3 ali novejši.
- Dve razvojni plošči.
- Vzporedni dvoosni servo servo
- Dva mikro servo
- Dva analogna krmilnika vzporedno
- Kabli s mostičkom za razvojne plošče.
- Maskirni trak
- Karton ali penasta plošča za stojalo.
- Rezalnik in škarje.
- Veliko potrpljenja.
Skupščina
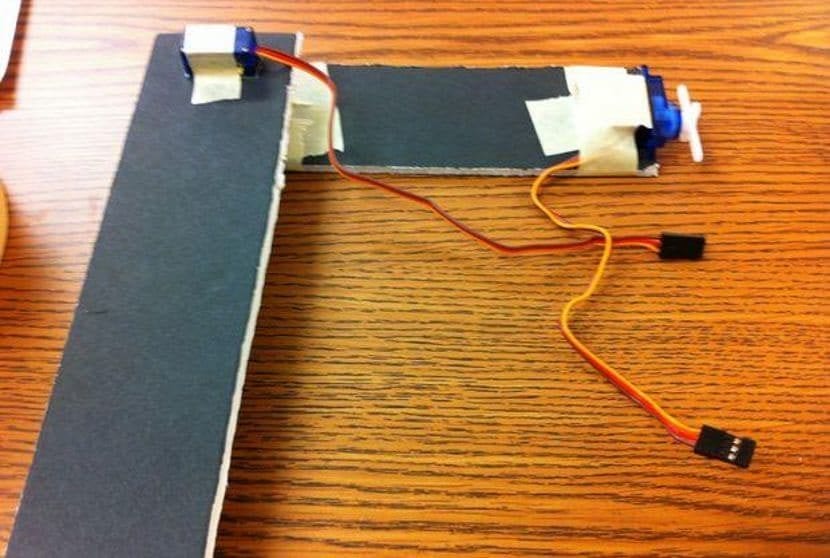
Sestava te robotske roke je precej preprosta. Najprej moramo s peno izrezati dva pravokotnika; vsak od teh pravokotnikov bo del robotske roke. Kot lahko vidite na slikah, morajo biti ti pravokotniki želene velikosti, čeprav je priporočljivo velikost enega izmed njih je 16,50 x 3,80 cm. drugi pravokotnik pa ima naslednjo velikost 11,40 x 3,80 cm.
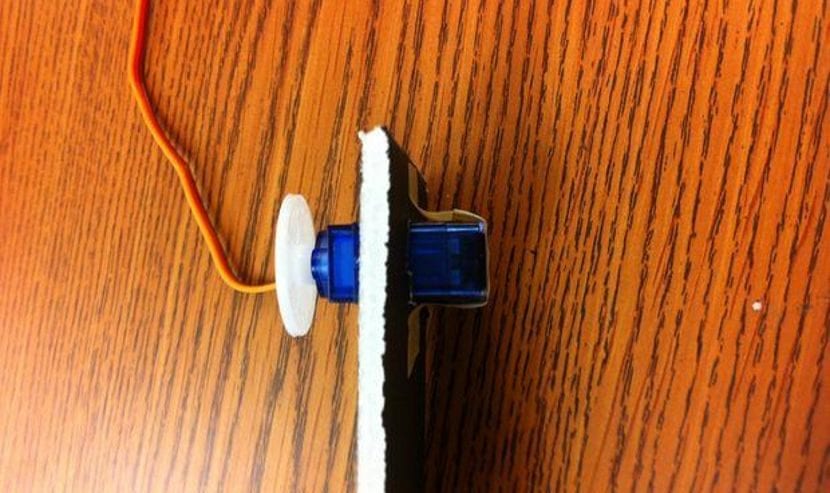
Ko imamo pravokotnike, bomo vsak servo motor prilepili na en konec vsakega pravokotnika ali traku. Po tem bomo iz pene izrezali obliko črke "U" . To bo služilo kot pritrdilna točka ali končni del roke, ki bi bila za človeka roka. Ta kos bomo pritrdili na servo motor na manjšem pravokotniku.
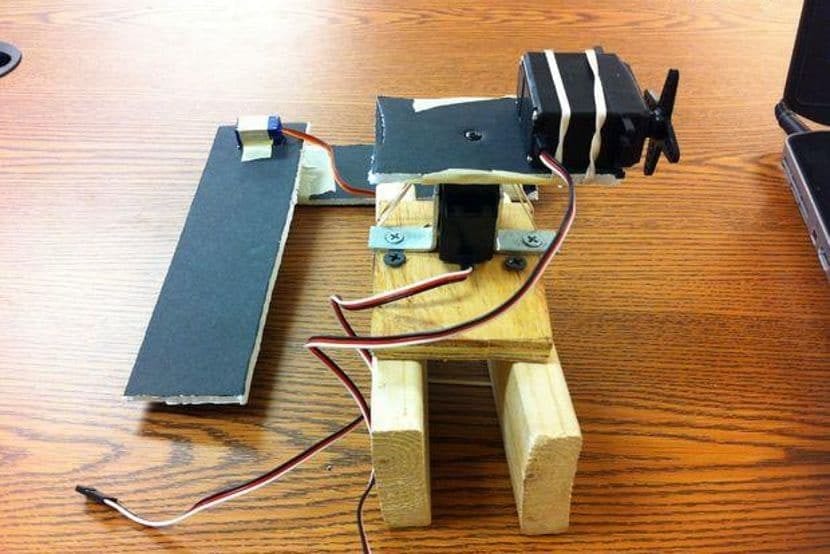
Zdaj moramo izdelati spodnji del ali podstavek. Za to bomo sledili istemu postopku: izrezali bomo kvadrat pene in vanj namestili dva servomotorja z vzporednima osma, kot je prikazano na naslednji sliki :
Sedaj moramo vse motorje priključiti na ploščo Arduino. Najprej pa moramo priključiti povezave na razvojno ploščo in nato razvojno ploščo na Arduino. Črno žico bomo priključili na pin GND, rdečo žico na pin 5V in rumene žice na -11, -10, 4 in -3 . Na ploščo Arduino bomo priključili tudi igralne palice oziroma krmilne elemente za robotsko roko, kot je prikazano na sliki:
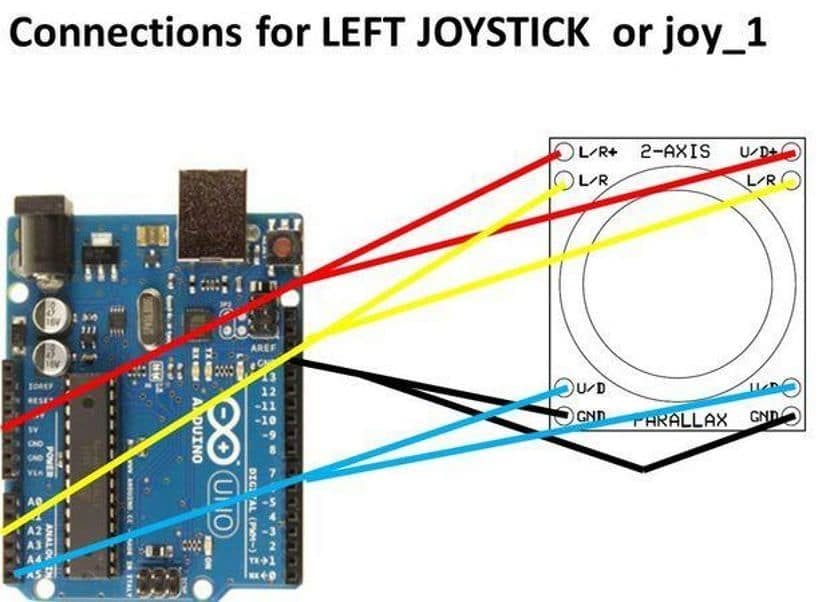
Ko je vse povezano in sestavljeno, moramo program prenesti na ploščo Arduino. Da bi to naredili, bomo morali ploščo Arduino povezati z računalnikom ali prenosnikom. Po prenosu programa na ploščo Arduino moramo zagotoviti, da so žice povezane. Vendar pa lahko vedno nadaljujemo z razvojno ploščo in vse razstavimo , še posebej, če se želimo samo učiti.
Programska oprema, potrebna za delovanje
Čeprav se zdi, da smo končali z izdelavo robotske roke, je resnica, da je pred nami še veliko in najpomembnejše. Ustvarjanje ali razvoj programa, ki oživi našo robotsko roko, saj brez nje servomotorji ne bi prenehali biti preprosti urni mehanizmi, ki se vrtijo brez pomena.
To rešimo tako, da ploščo Arduino priključimo na računalnik in odpremo program Arduino IDE , računalnik priključimo na ploščo in v prazno datoteko zapišemo naslednjo kodo:
#include <Servo.h>

const int servo1 = 3;       // first servo

const int servo2 = 10;      // second servo

const int servo3 = 5;       // third servo

const int servo4 = 11;      // fourth servo

const int servo5 = 9;       // fifth servo

const int joyH = 2;        // L/R Parallax Thumbstick

const int joyV = 3;        // U/D Parallax Thumbstick

const int joyX = 4;        // L/R Parallax Thumbstick

const int joyP = 5;        // U/D Parallax Thumbstick

const int potpin = 0;      // O/C potentiometer

int servoVal;           // variable to read the value from the analog pin

Servo myservo1;  // create servo object to control a servo

Servo myservo2;  // create servo object to control a servo

Servo myservo3;  // create servo object to control a servo

Servo myservo4;  // create servo object to control a servo

Servo myservo5;  // create servo object to control a servo

void setup() {

// Servo

myservo1.attach(servo1);  // attaches the servo

myservo2.attach(servo2);  // attaches the servo

myservo3.attach(servo3);  // attaches the servo

myservo4.attach(servo4);  // attaches the servo

myservo5.attach(servo5);  // attaches the servo

// Inizialize Serial

Serial.begin(9600);

}

void loop(){

servoVal = analogRead(potpin);

servoVal = map(servoVal, 0, 1023, 0, 179);

myservo5.write(servoVal);

delay(15);

// Display Joystick values using the serial monitor

outputJoystick();

// Read the horizontal joystick value  (value between 0 and 1023)

servoVal = analogRead(joyH);

servoVal = map(servoVal, 0, 1023, 0, 180);     // scale it to use it with the servo (result  between 0 and 180)

myservo2.write(servoVal);                         // sets the servo position according to the scaled value

// Read the horizontal joystick value  (value between 0 and 1023)

servoVal = analogRead(joyV);

servoVal = map(servoVal, 0, 1023, 70, 180);     // scale it to use it with the servo (result between 70 and 180)

myservo1.write(servoVal);                           // sets the servo position according to the scaled value

delay(15);                                       // waits for the servo to get there

// Read the horizontal joystick value  (value between 0 and 1023)

servoVal = analogRead(joyP);

servoVal = map(servoVal, 0, 1023, 70, 180);     // scale it to use it with the servo (result between 70 and 180)

myservo4.write(servoVal);                           // sets the servo position according to the scaled value

delay(15);                                       // waits for the servo to get there

// Read the horizontal joystick value  (value between 0 and 1023)

servoVal = analogRead(joyX);

servoVal = map(servoVal, 0, 1023, 70, 180);     // scale it to use it with the servo (result between 70 and 180)

myservo3.write(servoVal);                           // sets the servo position according to the scaled value

delay(15);                                       // waits for the servo to get there

/**

* Display joystick values

*/

void outputJoystick(){

Serial.print(analogRead(joyH));

Serial.print ("---");

Serial.print(analogRead(joyV));

Serial.println ("----------------");

Serial.print(analogRead(joyP));

Serial.println ("----------------");

Serial.print(analogRead(joyX));

Serial.println ("----------------");

}
Shranimo ga in po tem pošljemo na krožnik Arduino UNO. Preden končamo s kodo, bomo izvedli ustrezne teste, da preverimo, ali igralne palice delujejo in da koda ne predstavlja nobenih napak.
Že ga imam nameščenega, kaj pa zdaj?
Mnogi med vami verjetno niste pričakovali te vrste robotske roke, vendar je idealna zaradi svoje preprostosti, nizkih stroškov in načina, kako vas nauči sestaviti robota. Od tam naprej je vse odvisno od vaše domišljije. Lahko spremenite materiale, servomotorje in celo prilagodite programsko kodo. Ni treba posebej poudarjati, da lahko ploščo Arduino zamenjate tudi z zmogljivejšim in popolnejšim modelom, ki omogoča priključitev daljinskega upravljalnika ali upravljanje s pametnim telefonom. Skratka, odprtokodna strojna oprema in robotske roke ponujajo široko paleto možnosti.
Več informacij – Navodila
Kazalo